PROJEKT
ESP32 Autodrohne – LoRa-Steuerung und FPV
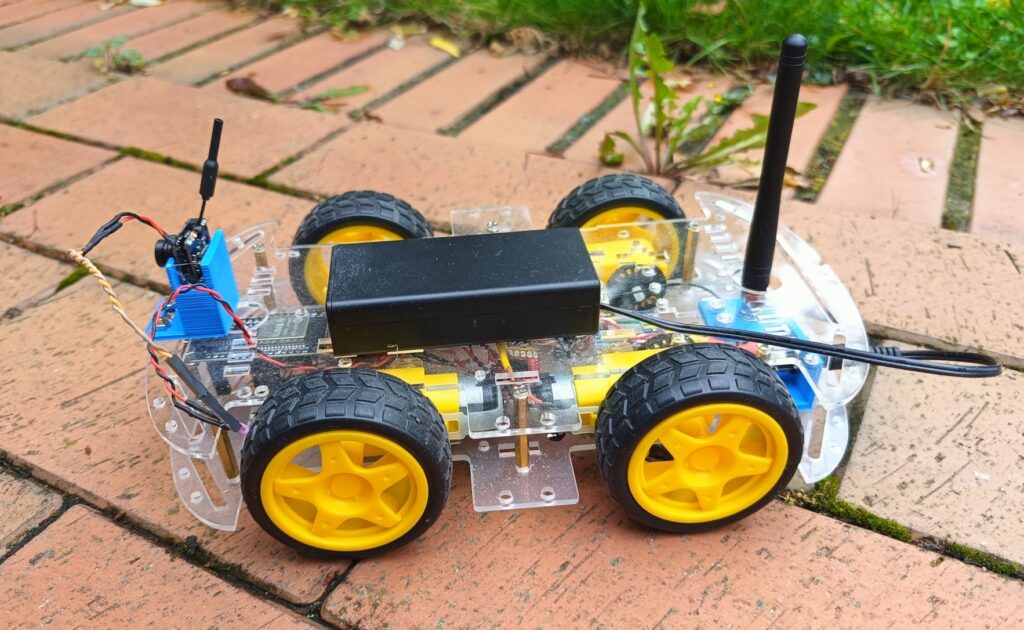
Ein selbstgebautes, drahtlos gesteuertes Fahrzeug auf Basis von ESP32.
Die Steuerung erfolgt über LoRa mit 433 MHz. Das Fahrzeug besitzt vier Antriebsmotoren, die über zwei Motorgruppen gesteuert werden. Ein Trackball im Steuerpult ermöglicht die proportionale Steuerung von Fahrtrichtung und Geschwindigkeit.
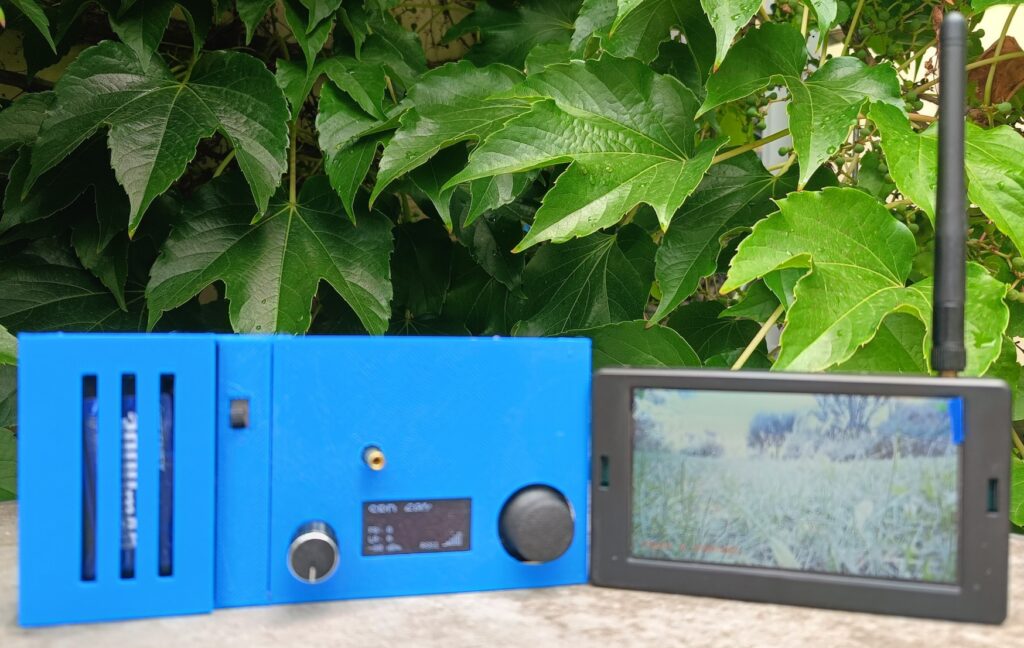
Zusätzlich ist auf dem Fahrzeug eine FPV-Kamera installiert. Das Kamerabild wird über eine separate 5,8-GHz-Funkverbindung an einen FPV-Monitor übertragen, der direkt in das Steuerpult integriert ist.
Projektübersicht
Das System besteht aus zwei voneinander getrennten Funkverbindungen.
                         STEUERPULT
┌──────────────────────────────────────────────────┐
│                                                  │
│   ESP32-Steuerung                                │
│                                                  │
│   Trackball       Drehencoder       OLED         │
│      │                │               │          │
│      └────────────────┴───────────────┘          │
│                       │                          │
│                    LoRa 433 MHz                  │
│                       │                          │
│   ┌──────────────────────────────────────────┐   │
│   │          FPV-Monitor                     │   │
│   │          5,8-GHz-Empfänger               │   │
│   └──────────────────────────────────────────┘   │
│                                                  │
└──────────────────────┬───────────────────────────┘
                       │
                       │ LoRa 433 MHz
                       │ Steuerdaten
                       ▼
              ┌──────────────────┐
              │      AUTO        │
              │                  │
              │      ESP32       │
              │      LoRa        │
              │      DRV8833     │
              │      4 Motoren   │
              │                  │
              │   FPV-Kamera     │
              └────────┬─────────┘
                       │
                       │ 5,8 GHz
                       │ Video
                       ▼
                  FPV-Empfänger
                  im Steuerpult
Funkverbindungen
Das Fahrzeug verwendet zwei voneinander getrennte Funkstrecken.
| System | Frequenz | Funktion |
|---|---|---|
| LoRa | 433 MHz | Fahrzeugsteuerung |
| FPV | 5,8 GHz | Live-Videobild |
Die LoRa-Verbindung wird ausschließlich für die Steuerdaten und die Rückmeldung der Signalstärke verwendet.
Die FPV-Verbindung überträgt das Kamerabild unabhängig von der Fahrzeugsteuerung.
Steuerung
Die Steuerung erfolgt über einen analogen Trackball.
Der Trackball ermöglicht eine proportionale Steuerung:
- Vorwärts
- Rückwärts
- Links
- Rechts
Die beiden Achsen des Trackballs werden zunächst kalibriert.
Um kleine Schwankungen um die Mittelstellung zu unterdrücken, wird eine Totzone verwendet:
#define DEADZONE 120
Damit bleibt das Fahrzeug bei nicht betätigtem Trackball stehen.
Geschwindigkeitsregelung
Die maximale Geschwindigkeit wird über einen Drehencoder eingestellt.
Der Einstellbereich beträgt:
0–100 %
Der aktuelle Geschwindigkeitswert wird auf dem OLED angezeigt.
Die eigentliche Motorleistung wird anschließend auf den PWM-Bereich des Motortreibers umgesetzt.
OLED-Anzeige
Im Steuerpult befindet sich ein 128 × 64 Pixel OLED.
Angezeigt werden:
- Geschwindigkeit
- Vorwärts-/Rückwärtswert
- Links-/Rechtswert
- LoRa-RSSI
- grafische Anzeige der Funkqualität
Beispiel:
SPD 50%

FB: 20
LR: -10

-65 dBm       RSSI
Damit kann während der Fahrt sowohl die aktuelle Steuerung als auch die Qualität der LoRa-Verbindung beobachtet werden.
LoRa-Steuertelegramm
Der Handsender überträgt die Steuerdaten als Texttelegramm.
Format:
DRV,FB,LR,SPEED
Beispiel:
DRV,50,-20,70
Bedeutung:
| Wert | Bedeutung |
|---|---|
DRV | Steuertelegramm |
50 | Vorwärts-/Rückwärtswert |
-20 | Links-/Rechtswert |
70 | Geschwindigkeit 70 % |
Motorsteuerung
Das Fahrzeug besitzt zwei unabhängig angesteuerte Motorgruppen.
             ESP32
               │
               ▼
            DRV8833
          ┌─────┴─────┐
          │           │
          ▼           ▼
     linke Seite   rechte Seite
     2 Motoren     2 Motoren
Die beiden Motorgruppen werden unterschiedlich angesteuert, um das Fahrzeug zu lenken.
Die Motorwerte werden aus Fahr- und Lenkwert berechnet:
left  = fb + lr;
right = fb - lr;
Die Werte werden anschließend begrenzt und entsprechend der eingestellten Geschwindigkeit auf die PWM-Ausgänge umgesetzt.
Motoranschlüsse
Linke Motorgruppe
| ESP32 | Funktion |
|---|---|
| GPIO 25 | PWM |
| GPIO 27 | IN1 |
| GPIO 14 | IN2 |
Rechte Motorgruppe
| ESP32 | Funktion |
|---|---|
| GPIO 33 | PWM |
| GPIO 12 | IN1 |
| GPIO 13 | IN2 |
DRV8833
| ESP32 | Funktion |
|---|---|
| GPIO 32 | STBY |
LoRa-Anschluss
Für das LoRa-Modul werden folgende SPI-Pins verwendet:
| ESP32 | Funktion |
|---|---|
| GPIO 18 | SCK |
| GPIO 19 | MISO |
| GPIO 23 | MOSI |
| GPIO 5 | SS / CS |
| GPIO 26 | DIO0 |
Fahrzeug
Beim Fahrzeug wird kein separater Reset-Pin verwendet:
#define LORA_RST -1
Handsender
Beim Handsender wird GPIO 17 für Reset verwendet:
#define LORA_RST 17
ACK und RSSI
Nach dem Empfang eines gültigen Steuertelegramms sendet das Fahrzeug eine kurze Rückmeldung:
ACK
Der Handsender empfängt diese Rückmeldung und ermittelt daraus die empfangene LoRa-Signalstärke.
Der RSSI-Wert wird anschließend auf dem OLED angezeigt.
Dadurch lässt sich die Funkverbindung während der Fahrt beobachten.
Failsafe
Das Fahrzeug besitzt eine automatische Sicherheitsabschaltung.
Wenn länger als
400 ms
kein gültiges Steuertelegramm empfangen wird, werden die Motoren gestoppt.
Zusätzlich wird der Standby-Eingang des DRV8833 deaktiviert.
#define FAILSAFE_MS 400
Der Failsafe verhindert damit, dass das Fahrzeug bei einem Ausfall oder Abbruch der LoRa-Verbindung unkontrolliert weiterfährt.
FPV-System
Die FPV-Kamera ist direkt auf dem Fahrzeug montiert.
Das Kamerabild wird über eine separate 5,8-GHz-Funkverbindung übertragen.
Der zugehörige FPV-Empfänger befindet sich im Steuerpult und ist mit einem Monitor verbunden.
FPV-Kamera
     │
     │ 5,8 GHz
     ▼
FPV-Empfänger
     │
     ▼
Monitor im Steuerpult
Dadurch kann das Fahrzeug über das Livebild der Kamera gesteuert werden.
Die FPV-Übertragung ist unabhängig von der LoRa-Steuerung.
Steuerpult
Das Steuerpult vereint die komplette Bedienung:
- ESP32
- LoRa-Sender
- Trackball
- Drehencoder
- OLED
- 5,8-GHz-FPV-Empfänger
- FPV-Monitor
Damit befinden sich Fahrzeugsteuerung und Kamerabild in einer gemeinsamen Bedieneinheit.

Hardware
Fahrzeug
- ESP32
- LoRa-Modul
- DRV8833
- 4 Gleichstrommotoren
- FPV-Kamera
- 5,8-GHz-Videosender
- Fahrzeugakku
Steuerpult
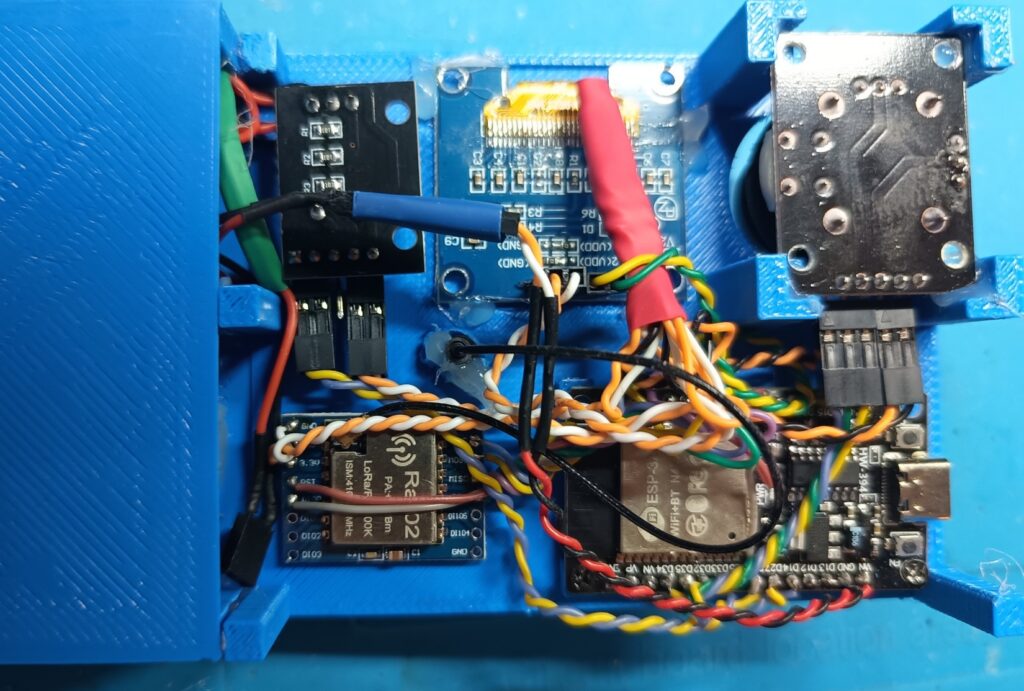
- ESP32
- LoRa-Modul
- analoger Trackball
- Drehencoder
- 128 × 64 OLED
- 5,8-GHz-FPV-Empfänger
- FPV-Monitor
Handsender – Anschlüsse
Trackball
| ESP32 | Funktion |
|---|---|
| GPIO 34 | X-Achse |
| GPIO 35 | Y-Achse |
Drehencoder
| ESP32 | Funktion |
|---|---|
| GPIO 27 | CLK |
| GPIO 14 | DT |
| GPIO 32 | Taster |
OLED
Das OLED wird über I²C angeschlossen:
| ESP32 | Funktion |
|---|---|
| GPIO 21 | SDA |
| GPIO 22 | SCL |
I²C-Adresse:
0x3C
Software
Fahrzeug
Der Fahrzeug-Empfänger verwendet:
#include <SPI.h>
#include <LoRa.h>
Handsender
Der Handsender verwendet:
#include <SPI.h>
#include <LoRa.h>
#include <Wire.h>
#include <Adafruit_GFX.h>
#include <Adafruit_SH110X.h>
Dateien
| Quellen | LoRa_Auto_Empfänger.ino LoRa_Auto_Sender.ino |
| Dateien | Schaltpläne,3D Druckvorlagen, Bilder |
| Repository | joachim-reuter/ESP-32-Autodrohne-LoRa-FPV: ESP-32-Autodrohne-LoRa-FPV |
Das Repository enthält die beiden Hauptbereiche:
ESP32-Autodrohne-LoRa-FPV/
│
├── README.md
│
├── _AutoDrohne_Empfaenger.ino
├── _AutoDrohne_Sender.ino
│
└── images/
    ├── autodrohne.jpg
    └── steuerpult.jpg
Die Dateinamen können entsprechend den tatsächlich im Repository verwendeten Namen angepasst werden.
Systemaufbau
┌──────────────────────┐
│      STEUERPULT      │
│                      │
│ ESP32                │
│ Trackball            │
│ Drehencoder          │
│ OLED                 │
│ LoRa                 │
│ FPV Monitor          │
│ 5,8 GHz Empfänger    │
└──────────┬───────────┘
           │
           │ 433 MHz
           │ Steuerdaten
           ▼
┌──────────────────────┐
│        AUTO          │
│                      │
│ ESP32                │
│ LoRa                 │
│ DRV8833              │
│ 4 Motoren            │
│ FPV Kamera           │
│ 5,8 GHz Sender       │
└──────────────────────┘
Projektstatus
Das Projekt befindet sich in Entwicklung.
Die LoRa-Fahrzeugsteuerung mit:
- Trackball
- Geschwindigkeitsregelung
- OLED-Anzeige
- RSSI-Anzeige
- ACK-Rückmeldung
- Failsafe
- Zweimotorgruppensteuerung
ist als funktionierender Entwicklungsstand vorhanden.
Die FPV-Kamera und die 5,8-GHz-Videoübertragung sind als separates Videosystem in das Fahrzeug und das Steuerpult integriert.
Mögliche Erweiterungen
Das System bietet verschiedene Möglichkeiten zur Erweiterung:
- Akkuspannungsanzeige
- Telemetrie
- Entfernungsmessung
- weitere Sensoren
- Beleuchtung
- Bremslicht
- Hupe/Sound
- Kameraschwenkung
- zusätzliche FPV-Funktionen
- weitere Fahrzeugfunktionen
- Verbesserung der Reichweiten- und Signalüberwachung
Autor
Joachim Reuter
Privates ESP32-, LoRa-, FPV- und Modellbauprojekt.
Hardware
Fahrzeug :
ESP32
LoRa-Modul
DRV8833
4 Gleichstrommotoren
FPV-Kamera
5,8-GHz-Videosender
Fahrzeugakku
Steuerpult :
ESP32
LoRa-Modul
analoger Trackball
Drehencoder
128 × 64 OLED
5,8-GHz-FPV-Empfänger
FPV-Monitor
Software & Technologien
Der Fahrzeug-Empfänger verwendet:
#include
#include
Der Handsender verwendet:
SPI.h
LoRa.h
Wire.h
Adafruit_GFX.h
Adafruit_SH110X.h