PROJEKT
BlueBrixx-Eisenbahnsteuerung mit ESP32 und LoRa
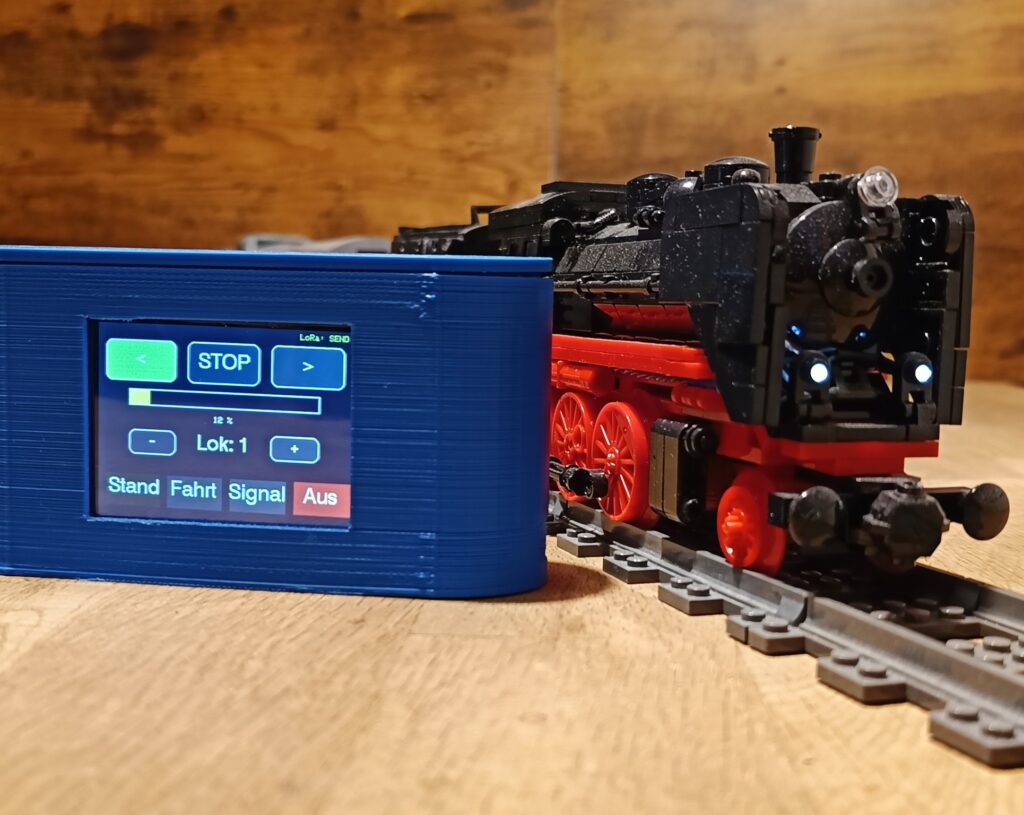
Drahtlose Steuerung einer LEGO-Eisenbahn mit ESP32, LoRa, TFT-Touchdisplay, Motortreiber und Sound.
Das Projekt besteht aus zwei getrennten Steuerungsbereichen:
- Loksteuerung
- Weichensteuerung
Die Bedienung erfolgt über TFT-Touchdisplays. Die Steuerbefehle werden drahtlos über LoRa an die jeweiligen Empfänger übertragen.
Projektübersicht
                         BlueBrixx-EISENBAHN
                               │
              ┌────────────────┴────────────────┐
              │                                 │
              ▼                                 ▼
       LOKSTEUERUNG                       WEICHENSTEUERUNG
              │                                 │
        TFT Touchdisplay                  TFT Touchdisplay
              │                                 │
              ▼                                 ▼
        LoRa Sender                        LoRa Sender
              │                                 │
              │ 868,1 MHz                     │ 868,3 MHz
              ▼                                 ▼
        LoRa Empfänger                    LoRa Empfänger
              │                                 │
        ┌─────┴─────┐                         │
        │           │                         │
      DRV8833   DFPlayer                    DRV8833
        │           │                         │
        ▼           ▼                         ▼
    LEGO-Motor    Sound                   Weichenmotor
1. Loksteuerung
Die Lok wird über ein TFT-Touchdisplay gesteuert.
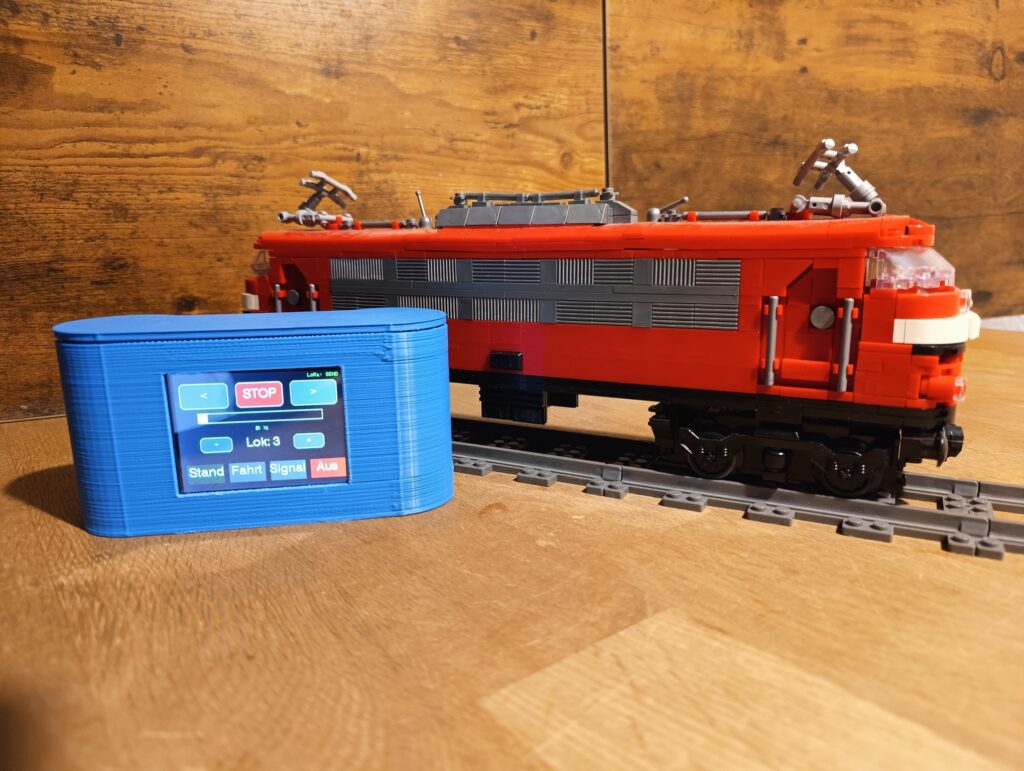
Funktionen
- Vorwärts
- Stop
- Rückwärts
- Geschwindigkeit 0–100 %
- Auswahl der Lok-ID
- Soundsteuerung
- LoRa-Übertragung
- automatische zyklische Übertragung
- Failsafe beim Empfänger
Richtungen
0 = STOP
1 = VORWÄRTS
2 = RÜCKWÄRTS
Geschwindigkeit
Die Geschwindigkeit wird auf dem Touchdisplay von 0–100 % eingestellt.
Für die Übertragung wird dieser Wert auf den PWM-Bereich 0–255 umgerechnet.
2. Soundsteuerung
Die Loksteuerung besitzt vier Soundmodi:
0 = SOUND_OFF
1 = SOUND_STAND
2 = SOUND_DRIVE
3 = SOUND_SIGNAL
Der Empfänger verwendet einen DFPlayer Mini zur Wiedergabe der Sounds.
Die Dateien liegen im Ordner:
/01/mit:
001.mp3 = Fahrt
002.mp3 = Stand
003.mp3 = Signal
3. Lok-ID
Über die Touchoberfläche kann die aktive Lok ausgewählt werden.
Die Lok-ID wird zusammen mit den Steuerdaten über LoRa übertragen.
Im Empfänger wird festgelegt, auf welche Lok-ID der Empfänger reagiert.
Beispiel:
#define MY_LOK_ID 1Damit können mehrere Lokempfänger mit unterschiedlichen IDs betrieben werden.
4. LoRa-Daten der Loksteuerung
Der Lok-Sender überträgt vier Bytes:
Byte 1   Lok-ID
Byte 2   Richtung
Byte 3   Geschwindigkeit
Byte 4   Sound-Modus
Beispiel:
Lok 1
Richtung vorwärts
Geschwindigkeit 50 %
Sound Fahrt
wird als entsprechende Bytefolge übertragen.
Die Geschwindigkeit wird vor der Übertragung von 0–100 % auf 0–255 umgesetzt.
5. Lok-Empfänger
Der Lok-Empfänger verarbeitet die LoRa-Steuerdaten und steuert damit den LEGO-Motor.
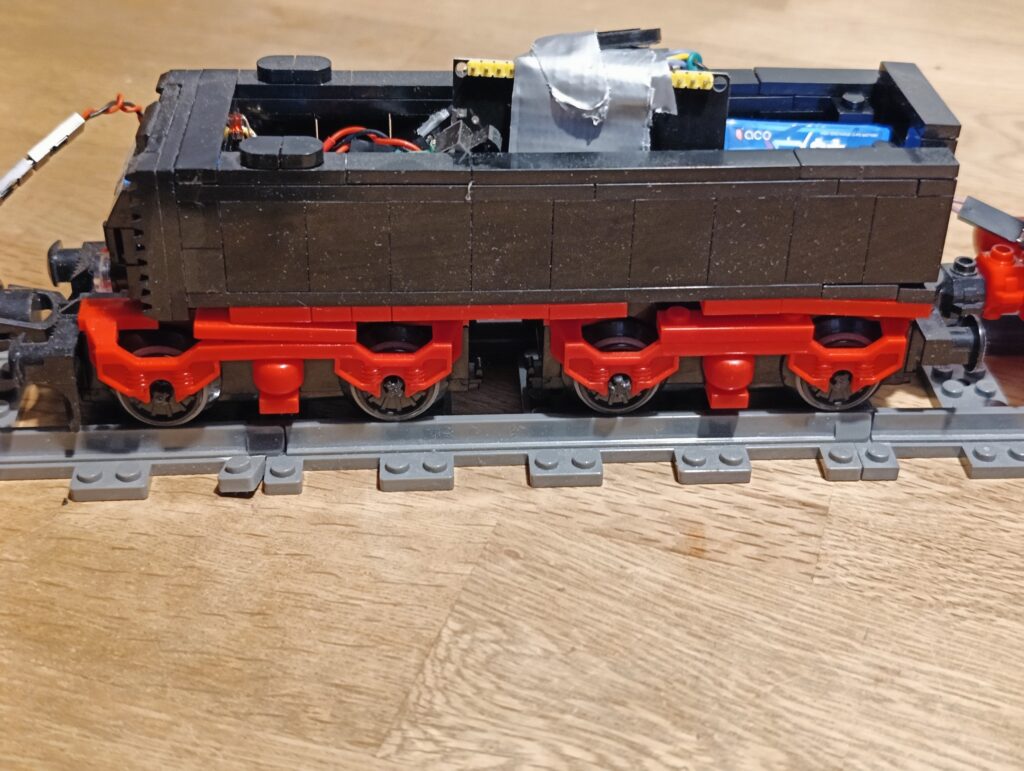
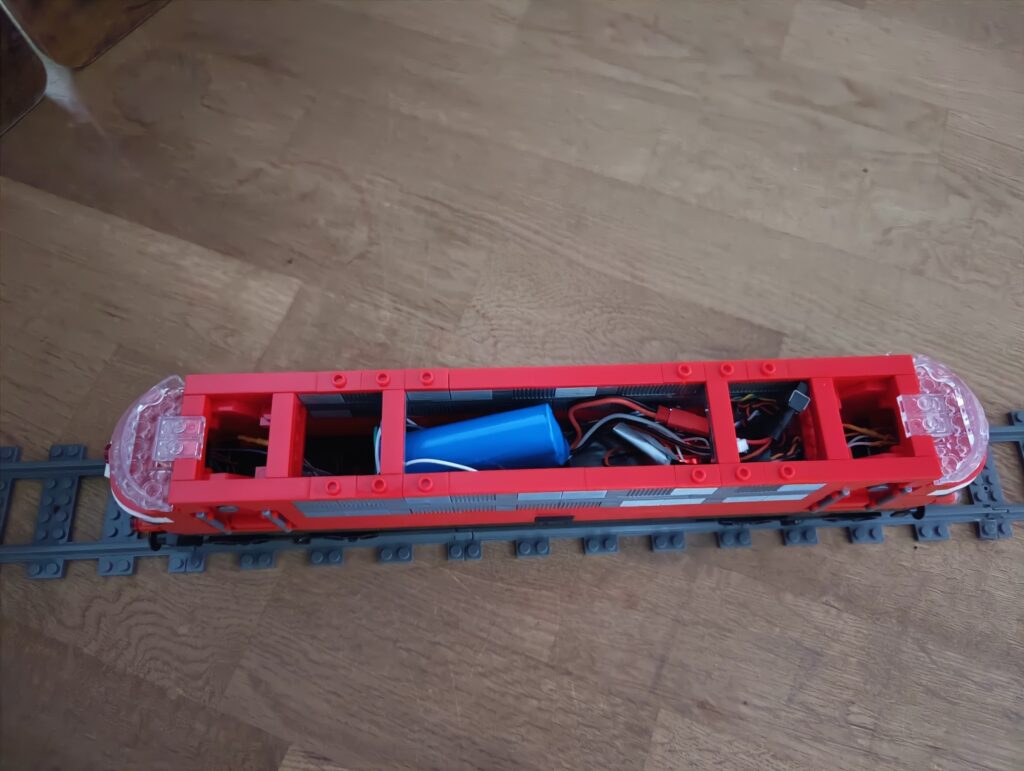
Verwendet werden:
- ESP32
- LoRa-Modul
- DRV8833 Motortreiber
- DFPlayer Mini
Der DRV8833 wird für die Richtungs- und Geschwindigkeitssteuerung verwendet.
Die Geschwindigkeit wird über PWM gesteuert.
PWM-Frequenz: 20 kHz
Auflösung:    8 Bit
6. Failsafe
Der Lok-Empfänger besitzt eine Sicherheitsfunktion.
Wenn länger als
800 mskein gültiges Steuerpaket empfangen wird, wird:
- der Motor gestoppt
- der Motortreiber deaktiviert
- der Sound ausgeschaltet
Damit wird verhindert, dass eine Lok bei einem Ausfall der Funkverbindung unkontrolliert weiterfährt.
7. Weichensteuerung
Die Weichen werden ebenfalls über ein TFT-Touchdisplay gesteuert.
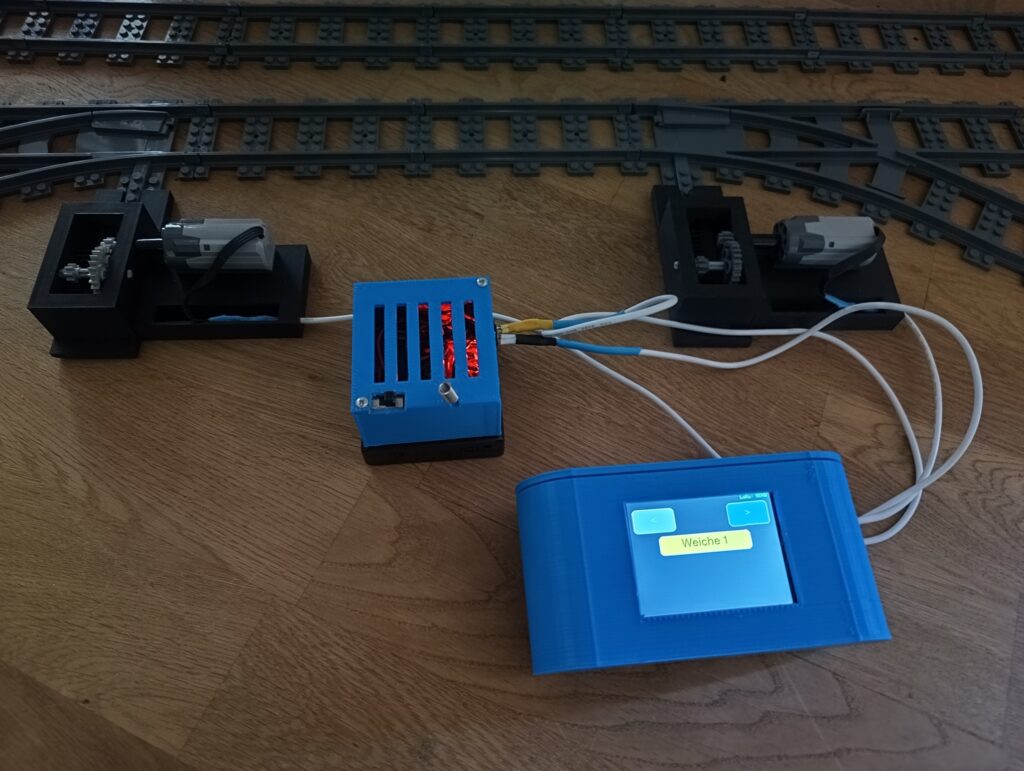
Über das Display kann zwischen zwei Weichen umgeschaltet werden:
Weiche 1
Weiche 2
Für die ausgewählte Weiche kann anschließend gewählt werden:
Gerade
Abzweig
8. Weichensteuerung über LoRa
Die Weichensteuerung verwendet eine eigene LoRa-Frequenz:
868,3 MHzDer Sender überträgt:
Byte 1   Weichen-ID
Byte 2   Schaltbefehl
Die Befehle sind:
1 = Gerade
2 = Abzweig
9. Weichen-Empfänger
Der Weichen-Empfänger steuert den Weichenmotor über einen DRV8833.
Zum Schalten wird ein kurzer Motorimpuls verwendet.
PWM:          80
Impulsdauer:  400 ms
Nach dem Impuls wird der Motor wieder abgeschaltet.
Dadurch wird der Weichenantrieb nicht dauerhaft bestromt.
10. Speicherung des Weichenzustands
Der zuletzt bekannte Zustand der Weiche wird im EEPROM des ESP32 gespeichert.
Damit bleibt der Zustand auch nach einem Neustart erhalten.
Gespeichert wird:
1 = GERADE
2 = ABZWEIG
Beim Einschalten wird der gespeicherte Zustand aus dem EEPROM gelesen.
Ist kein gültiger Zustand gespeichert, wird als Standard verwendet: GERADE
11. LoRa-Anschluss
Für die LoRa-Module werden folgende SPI-Pins verwendet:
| ESP32 | Funktion |
|---|---|
| GPIO 18 | SCK |
| GPIO 19 | MISO |
| GPIO 23 | MOSI |
| GPIO 5 | SS / CS |
| GPIO 17 | RESET |
| GPIO 26 | DIO0 |
12. Motorsteuerung
Die Motorsteuerung der Lok verwendet:
| ESP32 | Funktion |
|---|---|
| GPIO 25 | IN1 |
| GPIO 33 | IN2 |
| GPIO 32 | ENA |
| GPIO 27 | STBY |
Der DRV8833 ermöglicht:
- Vorwärtsfahrt
- Rückwärtsfahrt
- Stop
- Geschwindigkeitsregelung über PWM
13. DFPlayer Mini
Der DFPlayer Mini wird über eine serielle Schnittstelle angeschlossen.
GPIO 16 = RX
GPIO 4  = TX
Der Player wird mit
9600 Baudbetrieben.
Die Sounddateien werden über Ordner und Dateinummer angesprochen.
14. TFT-Touchdisplay
Die Steuerung verwendet ein TFT-Touchdisplay mit der Bibliothek:
TFT_eSPIDie Touchkalibrierung wird im jeweiligen Sender-Sketch gespeichert.
Das Display stellt die wichtigsten Funktionen direkt als Touchflächen bereit.
15. Dateien im Repository
| Quellen | _LoRaLock_Sender.ino _LoRaLock_Empfänger.ino _LoRaWeiche_Sender.ino _LoRaWeiche_Empfänger.ino user_setup.h |
| Dateien | Schaltpläne, 3D Druckvorlagen, Bilder |
| Repository | joachim-reuter/LEGO-Eisenbahnsteuerung-LoRa: LEGO-Eisenbahnsteuerung-LoRa |
16. Aufbau
Das Projekt ist modular aufgebaut.
Die Bedienung und die eigentliche Steuerung sind voneinander getrennt:
Touchscreen
    │
    ▼
LoRa-Sender
    │
    │ Funk
    ▼
LoRa-Empfänger
    │
    ▼
Motortreiber
    │
    ▼
Motor
Dadurch können Steuerung und Fahrzeuge räumlich voneinander getrennt betrieben werden.
17. Mehrere Loks
Durch die Verwendung einer Lok-ID kann ein Empfänger gezielt auf seine eigene Lok-ID reagieren.
Beispiel:
Lok 1 → MY_LOK_ID 1
Lok 2 → MY_LOK_ID 2
Lok 3 → MY_LOK_ID 3
Der Sender kann die gewünschte Lok über die Touchoberfläche auswählen.
Das Konzept ermöglicht damit eine spätere Erweiterung auf mehrere Loks.
18. Mehrere Weichen
Auch die Weichen werden über eine ID angesprochen:
Weiche 1
Weiche 2
Das gleiche Prinzip kann später auf weitere Weichen erweitert werden.
19. Sicherheit
Die Loksteuerung verwendet einen Kommunikations-Timeout.
Wird keine gültige Steuerung mehr empfangen, wird die Lok automatisch gestoppt.
Bei der Weichensteuerung wird der Motor nur für die definierte Impulsdauer aktiviert.
Hardware
Lok-Sender:
ESP32
TFT-Touchdisplay
LoRa-Modul
Lok-Empfänger:
ESP32
LoRa-Modul
DRV8833
LEGO-Motor
DFPlayer Mini
Lautsprecher
Weichen-Sender:
ESP32
TFT-Touchdisplay
LoRa-Modul
Weichen-Empfänger:
ESP32
LoRa-Modul
DRV8833
Weichenmotor
EEPROM des ESP32
Software & Technologien
Lok-Sender:
TFT_eSPI
SPI
LoRa
Lok-Empfänger:
SPI
LoRa
DFRobotDFPlayerMini
Weichen-Sender:
TFT_eSPI
SPI
LoRa
Weichen-Empfänger:
SPI
LoRa
EEPROM
Status
Aktiv